碼頭版「抓娃娃」,一抓幾十噸!港科大(廣州)成果登上Science Robotics封面
很多人都玩過抓娃娃機:操縱搖桿,讓爪子左挪右移、對準目標,按下按鈕,抓不抓得住,多少要靠點運氣。
現在,請把這台機器放大幾十倍乃至幾百倍:爪子變成6、7層樓高的巨型起重機,鋼絲軟繩長達16米,「娃娃」變成數十噸的集裝箱,但允許的操作誤差只有3厘米——大約一個瓶蓋的直徑。不在玻璃櫃里,而在戶外,風雨一來,吊在半空的集裝箱還會像鞦韆一樣晃。而這台「巨型抓娃娃機」,要日夜不停地在碼頭運轉,一年抓上百萬次,還要同時做到安全、效率和精度的融合。
這聽起來像是不可能完成的任務,但香港科技大學(廣州)系統樞紐機器人與自主系統學域楊俊教授及合作團隊,用八年一點點把這個任務「啃」了下來。他的團隊聯合東南大學和上海馭矩信息科技有限公司研發的面向港口輪胎式龍門起重機的自主作業系統Autane,已經讓超過60台這樣的「鋼鐵巨獸」在真實港口實現了全天候無人作業,累計自主裝卸超過480萬個標準箱,保持零安全事故紀錄。11月12日,該成果以「Autane: An autonomous crane for sustained port operations」(遨騰: 全自主吊裝機器人助力可持續港口作業)為題發表於國際學術期刊《科學·機器人》(Science Robotics),並獲選當期封面論文。
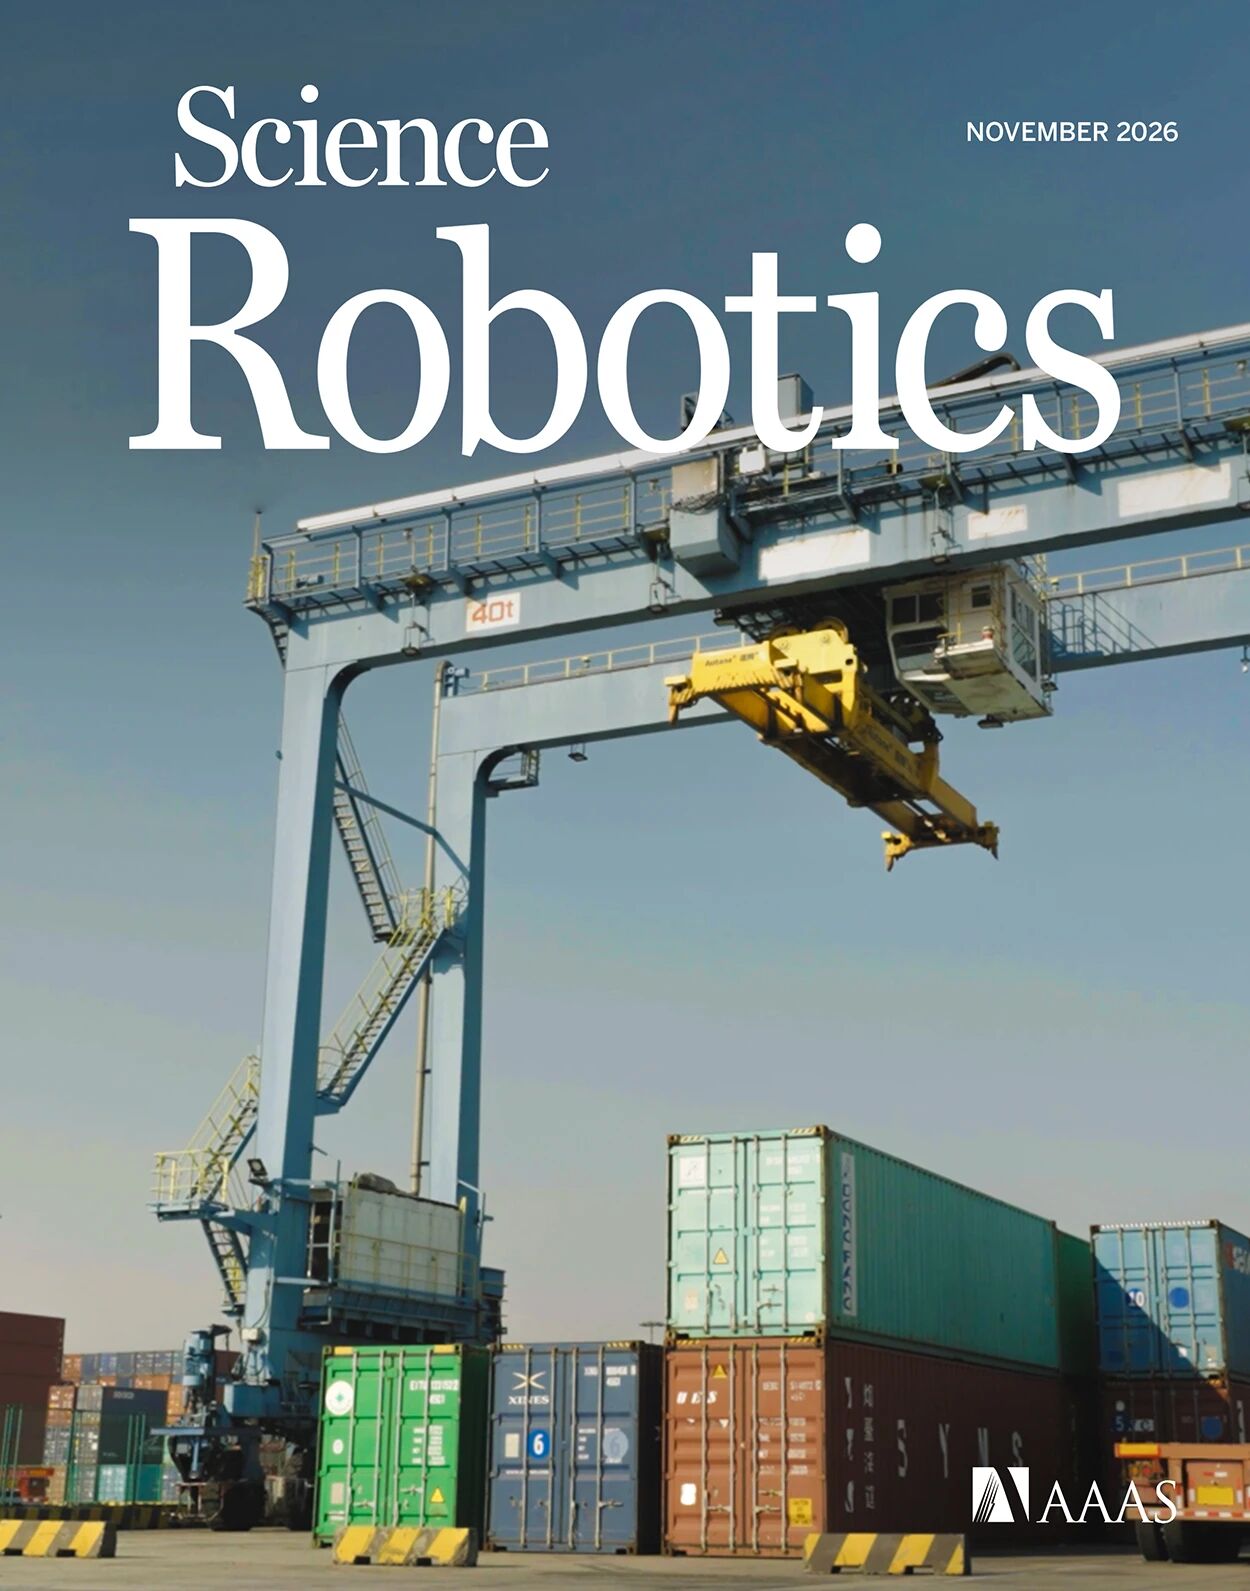
香港科技大學(廣州)機器人與自主系統學域楊俊教授在國際學術期刊《科學·機器人》(Science Robotics)發表最新研究成果。
第一作者/共同通訊作者:香港科技大學(廣州)楊俊
共同通訊作者:東南大學李世華
論文鏈接:www.science.org/doi/10.1126/scirobotics.ady5784
高空「抓娃娃」,厘米級「穿針引線」
港口是中國製造一大閃亮名片。全球前10座大型集裝箱港口,6座在中國;中國港口的集裝箱吞吐量連續多年位居世界第一;從裝備看,中國製造的港口集裝箱起重機佔全球市場份額七成以上,出口一百多個國家和地區。可以說,在「造港口、造吊機」這件事上,中國早已走在世界前列。但一個現實的問題擺在眼前:這些巨型設備,還離不開人。
輪胎式龍門吊(RTG)則是碼頭堆場里最忙碌的設備之一。寧波舟山港一位龍門吊司機這樣描述自己的每天高空「抓娃娃」的日常:坐在20多米高的駕駛室,「頭朝下」看着箱子操作,夏天艙里「跟桑拿房一樣」,一個班8小時,中間不吃飯少喝水、也不上廁所,下了班頭暈目眩,脖子和腰都是僵的。長期高空高專註作業,很多司機一到40歲就不得不轉崗,熟練司機也越來越稀缺,而碼頭還在不斷擴張。
楊俊的解法是,把這項高度依賴人力的高空作業逐漸交給Autane(autonomous crane,自主起重機)系統 。
讓起重機自己幹活,難在哪?「就像拖着一個十餘米長的巨型機械,去做『穿針引線』的工作。」楊俊解釋,集裝箱標準長度12米,而鎖孔只有8厘米寬,落箱誤差必須控制在3厘米以內,相當於在7層樓的高度精準地把硬幣投進地面的存錢罐,還要在戶外風雨、光照變化、地面磨損的半結構化環境里,做到超長距離移動與厘米級精度兼得。
比「大」更麻煩的是「軟」。大型起重機是典型的欠驅動系統:慣性巨大、鋼絲繩帶着吊具會搖擺、動作和載荷強耦合。「商場里的抓娃娃機,爪子離娃娃不到一尺;而Autane的『爪子』,吊在十幾米外的半空,底下還掛着幾十噸的集裝箱。」楊俊用太空里空間站與飛船的交會對接類比集裝箱最後一刻的對位,這是實打實的「張飛繡花」。
一張鋪在「碼頭」的考卷,一答就是八年
2018年9月,楊俊第一次在碼頭看到RTG作業。「當時感覺很震撼,如果我們把這一系統做成,會產生非常大的社會影響和經濟影響。」
2020年,第一台改造的RTG在碼頭部署。此後六年,是試運行階段不斷的更新迭代,而期間最難跨越的一步是系統工程。「感知、控制、決策、優化、安全,這幾項單點都可以了,但合在一起,可能就不行了。」

在這場大考中,安全是第一道必答題。
Autane系統為傳統RTG裝上由激光雷達、相機、GNSS、IMU等數十個異構傳感器組成的「感官系統」,構建「融合感知-規劃-控制-運維」全棧式閉環架構:多傳感器融合與SLAM技術讓起重機實時「看清」堆場、箱位和行人;基於引導向量場的軌跡規劃為23米高的大車規劃安全路線;模型預測控制與擾動抑制技術像「小腦」一樣抑制集裝箱擺動;運維模塊還能自動標定傳感器、自動重啟故障設備,約90%的瞬時故障無需人工即可恢復。
攻克了最重要的安全問題,剩下的效率和精度就要走出實驗室,到港口解決。目前,上海、寧波、蘇州和香港港口已部署超過60台RTG,覆蓋5個不同年代機型。經過不斷的迭代優化,成績單頗為亮眼:該系統已累計自主裝卸超過480萬個標準箱,零安全事故;6萬餘次作業統計,平均任務成功率91.23%,平均效率25.93箱次/小時。楊俊表示:「Autane系統可在風速15米/秒、日降雨25毫米、能見度50米的條件下可靠運行,已達到熟練司機水平,即便在夜晚、雨天、強光等人工效率最容易下滑的場景,也能保持穩定運轉。」

解放人,而不是取代人
「我希望用智能技術去解放人,而不是取代人。」楊俊說。面對「機器換人」的擔憂,他表示,「我們做這一系統的初衷,是減輕高危、極端、特殊、惡劣環境下工作對人的傷害。」
這也正是楊俊在2018年從多個方向中,選擇攻關自主起重機的初衷,「國家現在港口大建設,是真實迫切的需求。從『造得好』到『用得智能』,是港口機械競爭的下半場。而這件事,只有在中國,才有場景、有資源能做成。」
八年時間,Autane把自主起重機從實驗室論文變成了碼頭上日夜運轉的生產力,為智慧港口建設和傳統裝備智能化升級提供了技術路徑,也為中國港口從「自動化」走向「全自主」提供了經過真實驗證的樣本。
登上《Science Robotics》封面,是同行對這項研究的認可;但對於楊俊而言,這台「全自動抓娃娃機」真正的成就,是把「危、極、特、惡」四個字,從碼頭司機的日常里逐漸刪除。
楊俊
港科大(廣州)系統樞紐機器人與自主系統學域
教授
論文第一作者 共同通訊作者
博士畢業於東南大學控制工程專業(2011),學士畢業於東北大學自動化專業(2006)。曾先後在東南大學和英國拉夫堡大學擔任講師、副教授、教授、高級講師及Reader等職。2026年加入香港科技大學(廣州),現擔任機器人與自主系統學域教授。曾擔任英國帝國理工學院訪問教授、新加坡南洋理工大學訪問副教授、澳大利亞皇家墨爾本理工大學訪問研究員等學術職務。
因抗干擾控制理論及其在機器人和機電系統中的應用當選IEEE Fellow(2023)、AAIA Fellow(2023)、IET Fellow(2020),入選斯坦福全球前2%頂尖科學家及愛思唯爾中國高被引學者。獲教育部自然科學獎一等獎、英國工程與自然科學基金理事會(EPSRC)優秀人才獎、日內瓦國際發明展金獎及10餘項最佳論文獎。在機器人與自動化領域頂級期刊(如IEEE TRO, IEEE TAC和Automatica等)學術論文100餘篇。主持研製全球首套全自主RTG集裝箱起重機系統,部署於全球多個港口,處理超480萬標準箱。擔任機器人與自動化領域權威刊物IEEE TAC和IEEE TIE副主編、IEEE/ASME TMECH技術編輯。主要研究方向為機器人、具身智能、自動化、機電系統、控制系統等。