码头版“抓娃娃”,一抓几十吨!港科大(广州)成果登上Science Robotics封面
很多人都玩过抓娃娃机:操纵摇杆,让爪子左挪右移、对准目标,按下按钮,抓不抓得住,多少要靠点运气。
现在,请把这台机器放大几十倍乃至几百倍:爪子变成6、7层楼高的巨型起重机,钢丝软绳长达16米,“娃娃”变成数十吨的集装箱,但允许的操作误差只有3厘米——大约一个瓶盖的直径。不在玻璃柜里,而在户外,风雨一来,吊在半空的集装箱还会像秋千一样晃。而这台“巨型抓娃娃机”,要日夜不停地在码头运转,一年抓上百万次,还要同时做到安全、效率和精度的融合。
这听起来像是不可能完成的任务,但香港科技大学(广州)系统枢纽机器人与自主系统学域杨俊教授及合作团队,用八年一点点把这个任务“啃”了下来。他的团队联合东南大学和上海驭矩信息科技有限公司研发的面向港口轮胎式龙门起重机的自主作业系统Autane,已经让超过60台这样的“钢铁巨兽”在真实港口实现了全天候无人作业,累计自主装卸超过480万个标准箱,保持零安全事故纪录。11月12日,该成果以“Autane: An autonomous crane for sustained port operations”(遨腾: 全自主吊装机器人助力可持续港口作业)为题发表于国际学术期刊《科学·机器人》(Science Robotics),并获选当期封面论文。
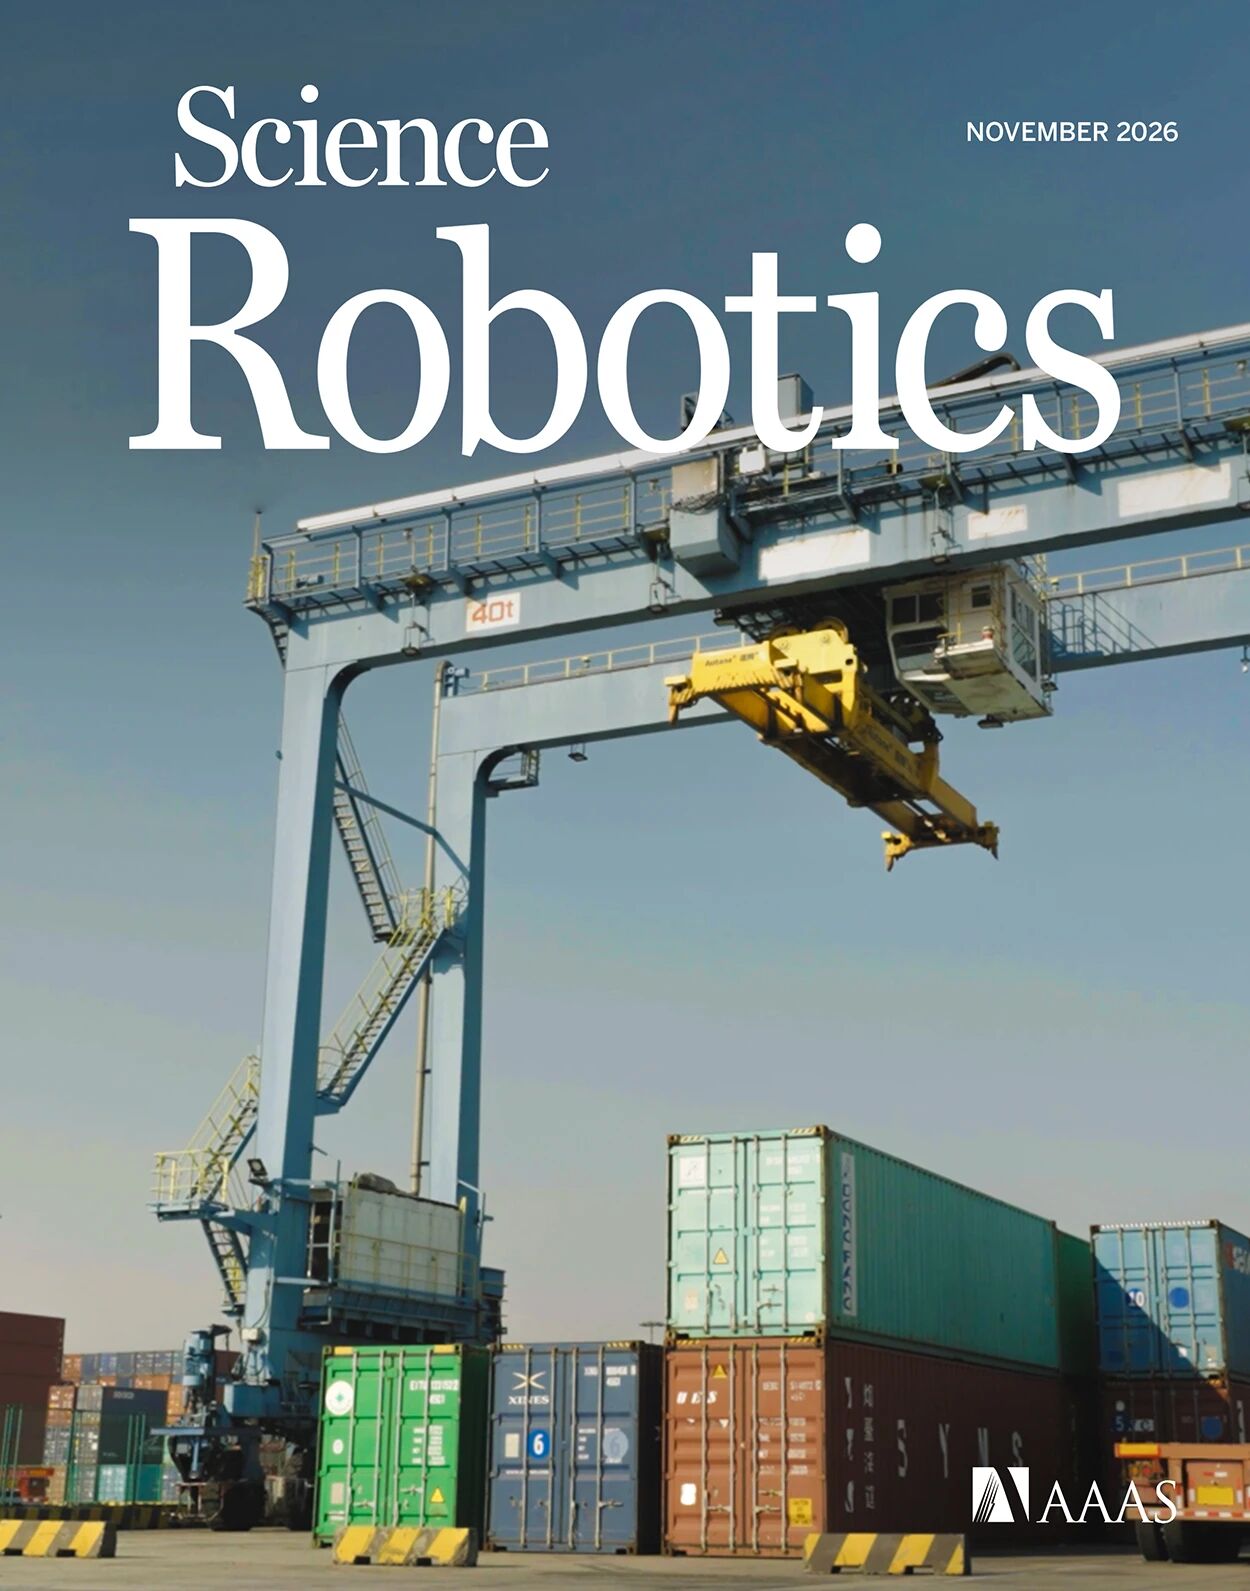
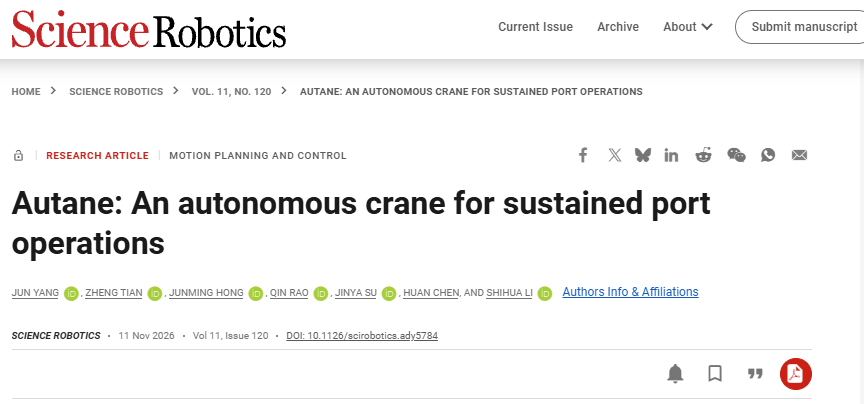
香港科技大学(广州)机器人与自主系统学域杨俊教授在国际学术期刊《科学·机器人》(Science Robotics)发表最新研究成果。
第一作者/共同通讯作者:香港科技大学(广州)杨俊
共同通讯作者:东南大学李世华
论文链接:www.science.org/doi/10.1126/scirobotics.ady5784
高空“抓娃娃”,厘米级“穿针引线”
港口是中国制造一大闪亮名片。全球前10座大型集装箱港口,6座在中国;中国港口的集装箱吞吐量连续多年位居世界第一;从装备看,中国制造的港口集装箱起重机占全球市场份额七成以上,出口一百多个国家和地区。可以说,在“造港口、造吊机”这件事上,中国早已走在世界前列。但一个现实的问题摆在眼前:这些巨型设备,还离不开人。
轮胎式龙门吊(RTG)则是码头堆场里最忙碌的设备之一。宁波舟山港一位龙门吊司机这样描述自己的每天高空“抓娃娃”的日常:坐在20多米高的驾驶室,“头朝下”看着箱子操作,夏天舱里“跟桑拿房一样”,一个班8小时,中间不吃饭少喝水、也不上厕所,下了班头晕目眩,脖子和腰都是僵的。长期高空高专注作业,很多司机一到40岁就不得不转岗,熟练司机也越来越稀缺,而码头还在不断扩张。
杨俊的解法是,把这项高度依赖人力的高空作业逐渐交给Autane(autonomous crane,自主起重机)系统 。
让起重机自己干活,难在哪?“就像拖着一个十余米长的巨型机械,去做‘穿针引线’的工作。”杨俊解释,集装箱标准长度12米,而锁孔只有8厘米宽,落箱误差必须控制在3厘米以内,相当于在7层楼的高度精准地把硬币投进地面的存钱罐,还要在户外风雨、光照变化、地面磨损的半结构化环境里,做到超长距离移动与厘米级精度兼得。
比“大”更麻烦的是“软”。大型起重机是典型的欠驱动系统:惯性巨大、钢丝绳带着吊具会摇摆、动作和载荷强耦合。“商场里的抓娃娃机,爪子离娃娃不到一尺;而Autane的‘爪子’,吊在十几米外的半空,底下还挂着几十吨的集装箱。”杨俊用太空里空间站与飞船的交会对接类比集装箱最后一刻的对位,这是实打实的“张飞绣花”。
一张铺在“码头”的考卷,一答就是八年
2018年9月,杨俊第一次在码头看到RTG作业。“当时感觉很震撼,如果我们把这一系统做成,会产生非常大的社会影响和经济影响。”
2020年,第一台改造的RTG在码头部署。此后六年,是试运行阶段不断的更新迭代,而期间最难跨越的一步是系统工程。“感知、控制、决策、优化、安全,这几项单点都可以了,但合在一起,可能就不行了。”

在这场大考中,安全是第一道必答题。
Autane系统为传统RTG装上由激光雷达、相机、GNSS、IMU等数十个异构传感器组成的“感官系统”,构建“融合感知-规划-控制-运维”全栈式闭环架构:多传感器融合与SLAM技术让起重机实时“看清”堆场、箱位和行人;基于引导向量场的轨迹规划为23米高的大车规划安全路线;模型预测控制与扰动抑制技术像“小脑”一样抑制集装箱摆动;运维模块还能自动标定传感器、自动重启故障设备,约90%的瞬时故障无需人工即可恢复。
攻克了最重要的安全问题,剩下的效率和精度就要走出实验室,到港口解决。目前,上海、宁波、苏州和香港港口已部署超过60台RTG,覆盖5个不同年代机型。经过不断的迭代优化,成绩单颇为亮眼:该系统已累计自主装卸超过480万个标准箱,零安全事故;6万余次作业统计,平均任务成功率91.23%,平均效率25.93箱次/小时。杨俊表示:“Autane系统可在风速15米/秒、日降雨25毫米、能见度50米的条件下可靠运行,已达到熟练司机水平,即便在夜晚、雨天、强光等人工效率最容易下滑的场景,也能保持稳定运转。”

解放人,而不是取代人
“我希望用智能技术去解放人,而不是取代人。”杨俊说。面对“机器换人”的担忧,他表示,“我们做这一系统的初衷,是减轻高危、极端、特殊、恶劣环境下工作对人的伤害。”
这也正是杨俊在2018年从多个方向中,选择攻关自主起重机的初衷,“国家现在港口大建设,是真实迫切的需求。从‘造得好’到‘用得智能’,是港口机械竞争的下半场。而这件事,只有在中国,才有场景、有资源能做成。”
八年时间,Autane把自主起重机从实验室论文变成了码头上日夜运转的生产力,为智慧港口建设和传统装备智能化升级提供了技术路径,也为中国港口从“自动化”走向“全自主”提供了经过真实验证的样本。
登上《Science Robotics》封面,是同行对这项研究的认可;但对于杨俊而言,这台“全自动抓娃娃机”真正的成就,是把“危、极、特、恶”四个字,从码头司机的日常里逐渐删除。
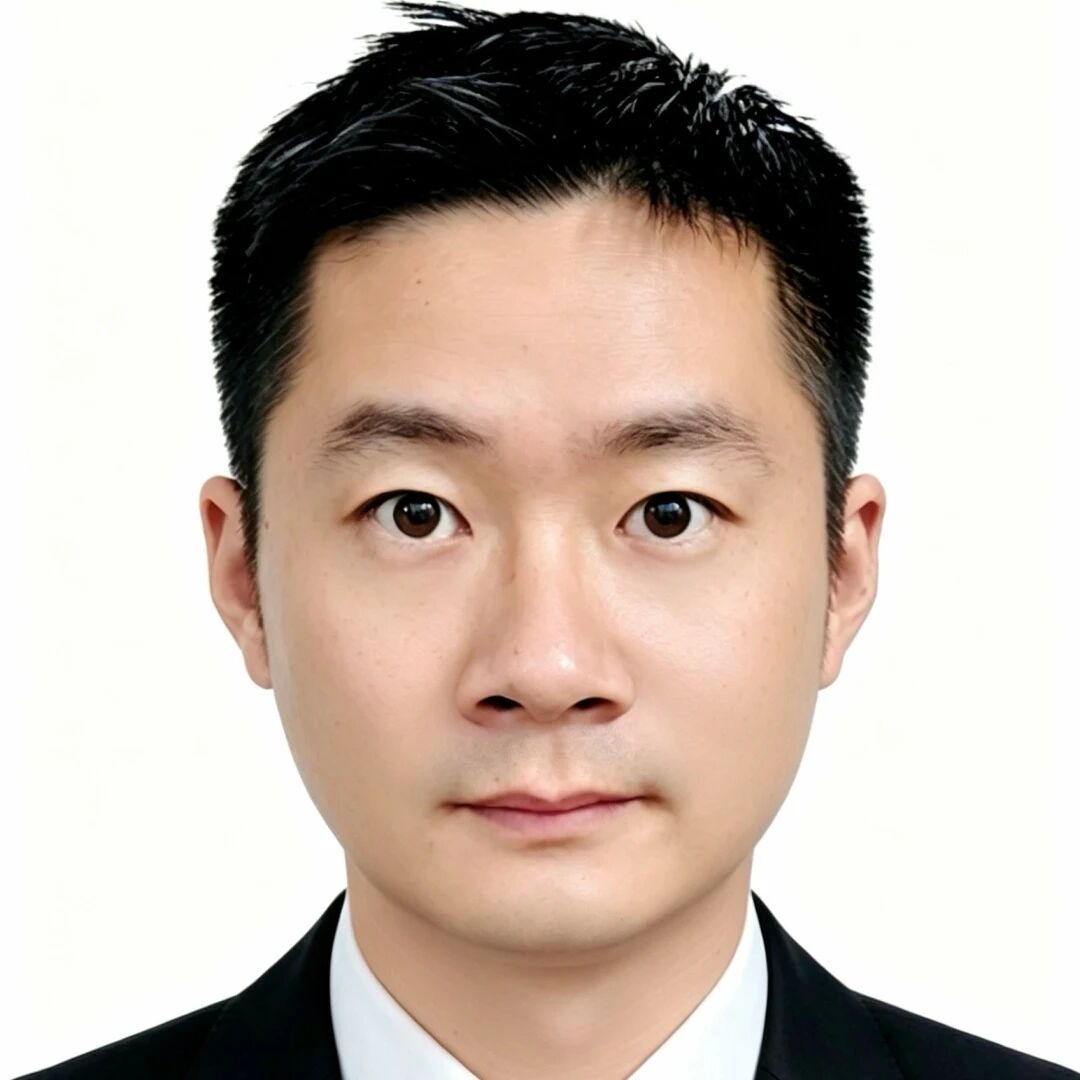
杨俊
港科大(广州)系统枢纽机器人与自主系统学域
教授
论文第一作者 共同通讯作者
博士毕业于东南大学控制工程专业(2011),学士毕业于东北大学自动化专业(2006)。曾先后在东南大学和英国拉夫堡大学担任讲师、副教授、教授、高级讲师及Reader等职。2026年加入香港科技大学(广州),现担任机器人与自主系统学域教授。曾担任英国帝国理工学院访问教授、新加坡南洋理工大学访问副教授、澳大利亚皇家墨尔本理工大学访问研究员等学术职务。
因抗干扰控制理论及其在机器人和机电系统中的应用当选IEEE Fellow(2023)、AAIA Fellow(2023)、IET Fellow(2020),入选斯坦福全球前2%顶尖科学家及爱思唯尔中国高被引学者。获教育部自然科学奖一等奖、英国工程与自然科学基金理事会(EPSRC)优秀人才奖、日内瓦国际发明展金奖及10余项最佳论文奖。在机器人与自动化领域顶级期刊(如IEEE TRO, IEEE TAC和Automatica等)学术论文100余篇。主持研制全球首套全自主RTG集装箱起重机系统,部署于全球多个港口,处理超480万标准箱。担任机器人与自动化领域权威刊物IEEE TAC和IEEE TIE副主编、IEEE/ASME TMECH技术编辑。主要研究方向为机器人、具身智能、自动化、机电系统、控制系统等。